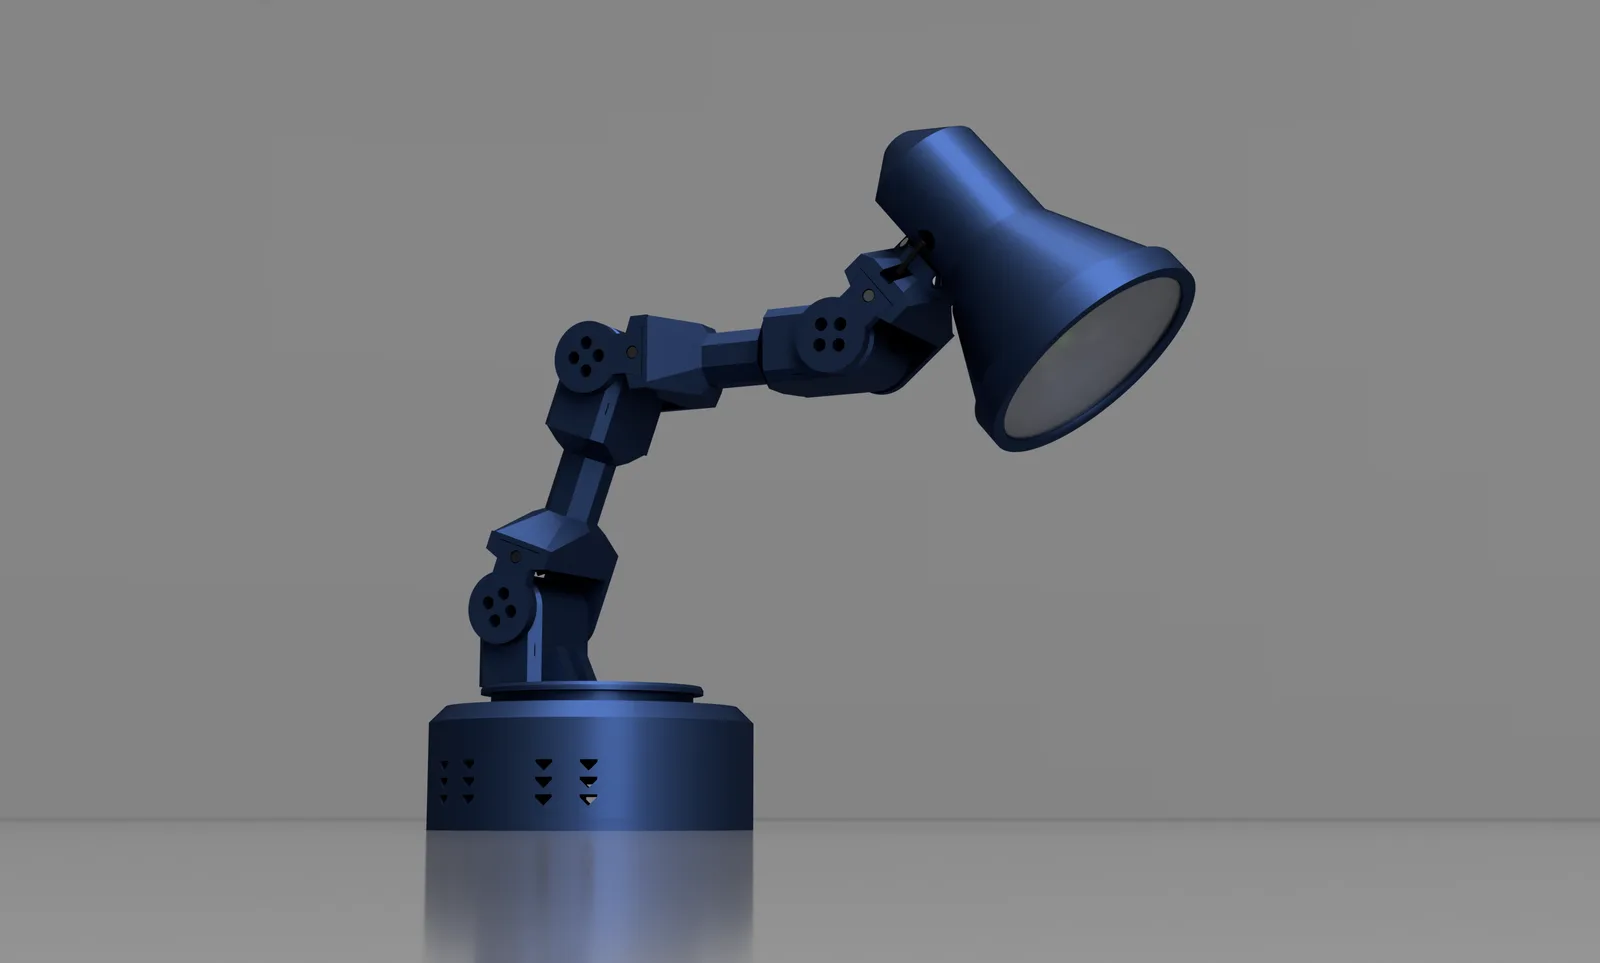
فتحت NormaCore ملفات مشروع Lamp، وهو مصباح مكتبي روبوتي تعتمد أجزاؤه الهيكلية على الطباعة بالخيوط البلاستيكية (FDM/FFF)، ويتحرك بخمس درجات حرية باستخدام محركات سيرفو ST3215.
17 قطعة مطبوعة ومحركات على ناقل واحد
يتكون الهيكل من 17 جزءًا مطبوعًا، ويستغرق تجهيز المجموعة الكاملة نحو يومين من وقت الطباعة وفق التقرير. توصيل المحركات على ناقل تسلسلي واحد يقلل عدد الأسلاك الممتدة داخل الذراع، بينما تضيف مسامير فولاذية وزنًا في القاعدة لتثبيت المصباح أثناء الحركة.
يستخدم المشروع قرص PETG كنافذة داخل غطاء الإضاءة، ولا يتطلب بحسب المصدر خامات غريبة أو إعدادات دعم معقدة، لكن الضبط الميكانيكي وترقيم المحركات يظلان خطوة مهمة أثناء التجميع.
نسخة USB ونسخة Wi‑Fi
النسخة الأبسط تضع محول السيرفو في القاعدة وتستقبل الأوامر من الكمبيوتر عبر USB. أما النسخة المزودة بالإضاءة فتضيف لوحة ESP32 بكاميرا وحلقة LED قابلة للعنونة داخل الرأس، مع واجهة متصفح عبر Wi‑Fi للتحكم في الحركة والمؤثرات.
يشترك الخياران في الذراع والمحركات والقاعدة نفسها، ما يسمح بالبدء بالنسخة الأبسط ثم ترقية الرأس لاحقًا من دون إعادة طباعة الهيكل بالكامل.
ملفات قابلة للتعديل وتكلفة تقديرية
يوفر المشروع ملفات CAD قابلة للتعديل وملفات الطباعة والملفات التعريفية والبرنامج الثابت وأصول المحاكاة. وقدّر التقرير تكلفة الأجزاء بنحو 140 إلى 160 دولارًا، وهي تكلفة تقديرية قد تختلف حسب السوق والشحن.
المشروع مناسب لصناع الهوايات والورش التعليمية الراغبة في تجربة الروبوتات الحركية، لكنه يحتاج تجميعًا ومعايرة وبرمجة أكثر من مصباح عادي. ولمزيد من مشروعات الطابعات المكتبية، راجع صفحة الطابعات ثلاثية الأبعاد.
مرجع المشروع: مستودع NormaCore على GitHub.
المصدر: 3DPrinting.com — نُشر في 16 أكتوبر 2026. معرّف المصدر: source-bcf265116913d62a743927c4